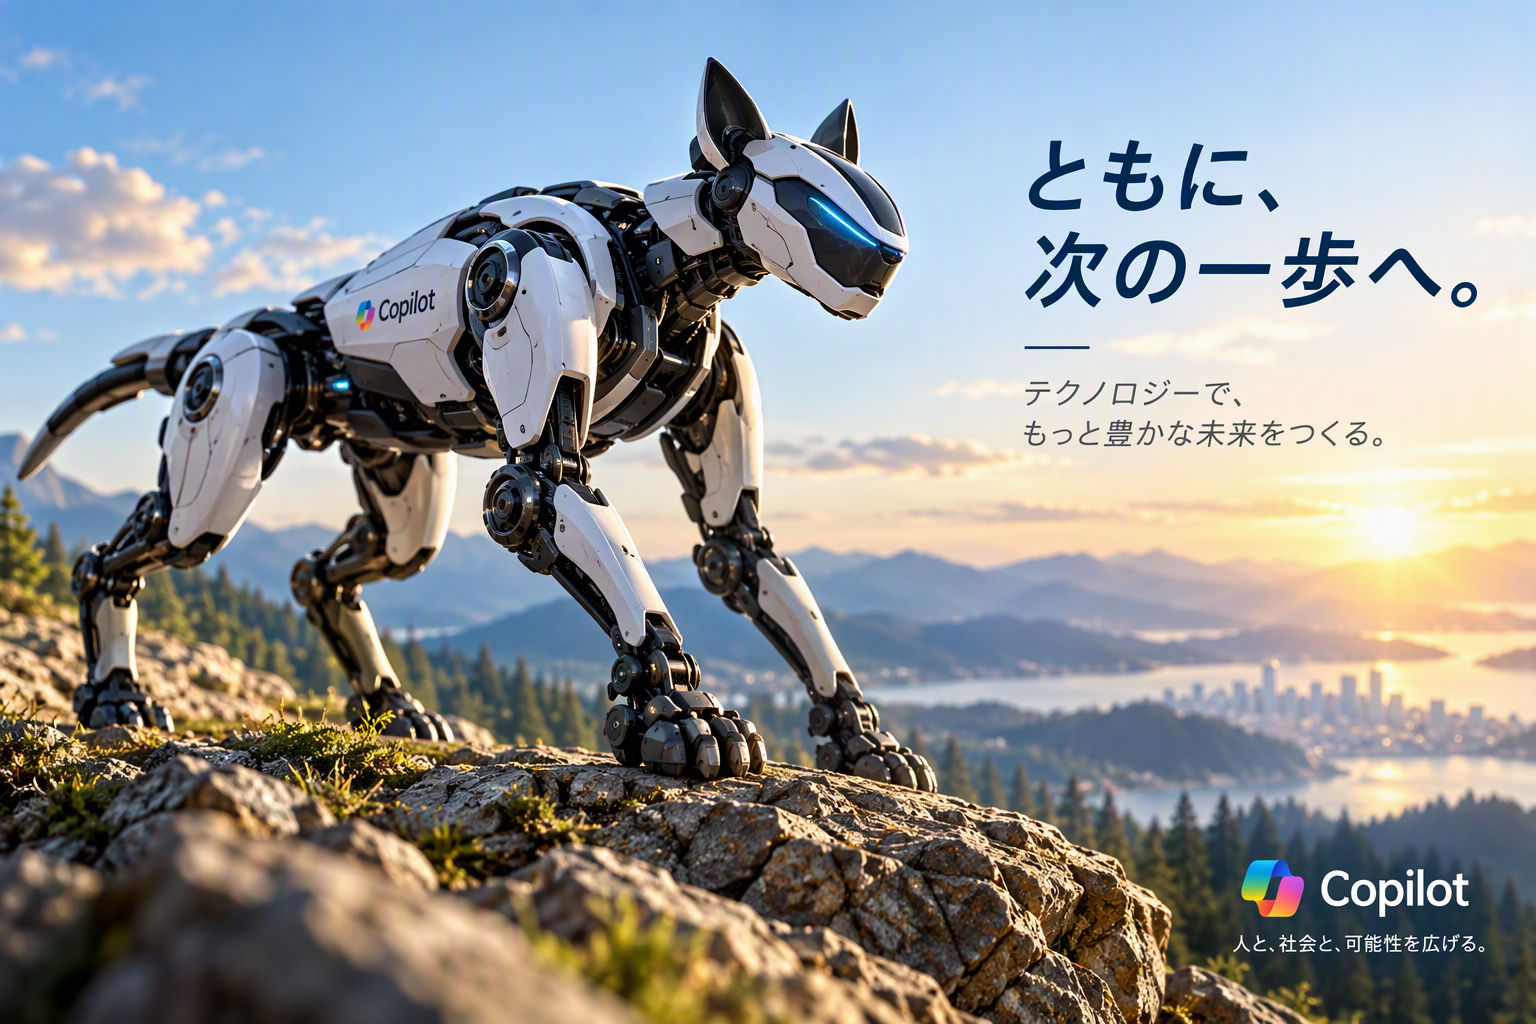
こんにちは、直人です!
転職活動でバタバタしていてブログ更新できていませんでしたm(_ _)m
40歳を越えて、ずっと憧れていた「ロボット設計」に挑戦できることになりました!
このブログのメインテーマでもある「動物×機械」で何ができるかずっと考えてきました。
「動物の身体能力をロボットで再現して、人の役に立ちたい」という目標が明確になりました。
もともと大学では動物を学び、20代は動物関連の仕事、30代後半から未経験で機械設計を始め、
40代からはロボット設計に挑戦します!
紆余曲折ありましたが、自己紹介を含めて、私の変わった職歴がどうして今回の挑戦につながったか紹介します。
20代:動物の仕事
大学では「動物行動学」「動物生態学」を専攻していて、山に双眼鏡とフィールドノートを持って行って、動物の痕跡を探したり、動物園で動物(主に哺乳類)を観察して、「行動(動物のふるまい)を数値化」して研究をしていました。
大学生の時から進化論に興味があり、「適応放散」「収斂(しゅうれん)進化」に関する展示物や本を見ていました。
- 適応放散:
ひとつの共通の祖先から、さまざまな環境や生き方に適応して、多様な姿や形へと変化して枝分かれしていく - 収斂進化:
まったく異なる系統の生きものが、似たような環境や生活スタイルに適応した結果、偶然よく似た姿や形に変化していく
「動物の体の構造」を見れば「その動物が棲息している環境」が大体予想できます!!
動物の姿や形にとても興味があった!
動物園では、主にフクロウのフライトショーをしていました。大学で「学習心理学」の授業があったこともあり、オペラント条件付け(強化学習)を使って動物の動きを作っていく(シェイピング)を行い、トレーニングしました。
(トレーニングのノウハウを数値化して客観的に伝えられるマニュアルを作りたかったのですが、トレーナーの経験の要素が大きく、当時はできませんでした)
研究所(脳科学分野)では、動物園での経験を活かしてマウスの行動課題の開発を行いました。
マウスに「レバー(ボタン)押し」「リッキング(舌でペロペロする)」「ノーズポーク(穴に鼻をつっこむ)」を教え、”正しい刺激”があったらそれらの行動をするようにトレーニングしました。
マウスへ与える刺激も「触覚」だったため、イメージがつかめず苦戦しましたが、2種類の触覚刺激を見分けることができるようになりました。
行動課題を開発するうえで、自分で装置を考案して(当時はGoogleスケッチアップを使用)、Arduino(マイコン)で組込み制御、プログラミングや配線を行う経験ができました。
動物の強化学習を経験した。
装置の構想設計、マイコンを使った組込み制御に触れる経験ができた。
専門学校の教員時代は、動物飼育に関係しそうな動物の”形態、習性、管理方法”の授業や動物のトレーニング実習などをしていました。そこでは哺乳類、鳥類、は虫類、両生類、魚類、昆虫類などさまざまな系統の生きものを間近で観察、ふれあうことができました。
さまざまな系統の生きものの姿・形や習性を間近で見ることができた。
学生(初心者)が分かりやすいような資料作り、説明を考えるきっかけとなった。
造園(植木屋)では、木の枝振りを見ての剪定、刈り込み、緑地や街路樹の伐採、公園遊具の据え付けでは測量、重機(ユンボ、ユニックなど)の作業を経験できました。
(正直、体力仕事でかなりキツかった、、、、)
現場仕事、測量を経験できた。
30代後半:機械設計の仕事
以前、研究所でGoogleスケッチアップを使って見様見真似で装置の構想設計したときに、それがとても楽しく、時間があっという間に過ぎる感覚がありました。調べてみると「CAD(製図ソフト)」の存在を知り、CADオペレーターという仕事があることがわかりました。「CADを使ってみたい」という理由からこれまでとは大きく方向転換して「機械設計」という道に進みました。
産業機械の機械設計の仕事を紹介してもらい、実務を始めました。就業開始当初は「図面を読めない(製図記号、三角法)」「CADも使えない」「機械要素部品も知らない(ボルトって何?というレベル)」でのスタートでした。工学部卒業者、経験者への劣等感から自分のアイデアに自信が持てず、悶々としていました。「まずは資格を取って自分に自信を付けよう!」と思い、最初に2DCAD利用技術者2級に挑戦しました。製図やPC周辺機器など幅広い知識が学べ、何より資格を取得したことで自信がつきました。そこから仕事も上手くいくようになり、もっといろいろ知りたい気持ちが出てきて、仕事に関係しそうな資格にいくつか挑戦してみました。
- 3DCAD利用技術者
- 品質管理検定
- MOS Excel エキスパート
- AIプロンプトエンジニア
- ITパスポート
- 機械保全技能士
あとは製造部や調達部に怒られながら現場たたき上げで学びつつ、MONO塾などのe-ラーニングや書籍を読んで勉強していきました。
会社の転換期と重なったこともあり、いろいろなCADソフトにも触れることができました。
- AutoCAD (2DCADソフト)
- Fusion(3DCADソフト):個人利用無料のため、自宅練習用、趣味用
- Inventor (3DCADソフト):3Dモデリング、強度シミュレーション
- Nastran(解析ソフト):高度な強度シミュレーション、熱応力解析
- iCAD(3DCAD):動作設計
機械設計の手順として「構想設計(計画図)→基本設計→詳細設計→部品手配→組立」があります。
- 構想設計:お客さんの要望と自社の技術の擦り合せを形にしていく
- 基本設計:各部品の強度や干渉の確認、大まかな購入品の選定
- 詳細設計:加工業者に依頼するための製作図(製図記号、細かい寸法指示)の作成
- 部品手配:部品調達部に購入依頼、サプライヤーと打ち合わせ
- 組立:主に製造部が担当、会社によっては設計人員も組立に参加することがある
これらの作業も設計経験や能力によって割り振りが変わってきます。
- 構想設計、基本設計:ベテラン
- 詳細設計:複雑な図面はベテラン、簡単な図面は新人や若手
- 部品手配:新人や若手
仕事の目標として「構想設計から部品手配まで一人で一気通貫でできるようになりたい」を掲げて取り組みました。
同じ設計部のメンバーのサポートもあり、目標は6年目で達成でき、新規開発&リリースに貢献できました!
機械設計、CADソフトの習得ができた。
”趣味”で足りない部分をカバー
「気になることは、まずはやってみよう!」と思い、お金が許す範囲で自宅でできそうなことをはじめてみました。
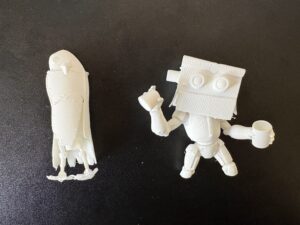
- 3Dプリンター:”Fusionで作ったモデル”や”イラストや写真から3Dデータにしたフィギュア”を出力
- Arduino+タミヤのプラモデル:センサーやモーターを搭載した自作ロボット作成
- Python:動画認識、簡単なゲームを動かすプログラミング(生成AIにコードを作ってもらっている)
- トイドローン:Pythonで自動操縦できるシリーズを購入、ドローン操作
- スケッチ、カービング:生きものの”動き”を捉える、イメージを形にする
”ミスミ”での気づき
”趣味や副業”で自分でも小型ロボットや機械(ペット用自動給餌機)を作ってみたいという想いはずっとあったのですが、ネックとなっていたのは金属加工でした。個人では町工場に加工依頼することができず、自宅用マシニングセンタでも買わない限り切削加工はできないかなと諦めていました。(プラスチック加工は3Dプリンターでできるようになった)
仕事でよくミスミを使っていて、いろいろなサービスを展開してくれていることもあり、機械要素部品の購入、3Dデータ、ポンチ絵での加工依頼、アルミフレームの筐体設計など、短納期で比較的低コストで購入することができます。個人でもアカウントを作れば購入可能なため、”設計の知識”と”安価な3DCAD”があれば自宅でも”ものづくり”ができると気づきました!
40代:ロボット設計に挑戦
昔からガンダムやゾイドが好きだったこともあり、ずっと”ロボット”に憧れがありました。ただ、ロボット設計を仕事にするには、ロボコン経験や大学でロボット工学を学んでいないとできないのではないかと思っていました。
それでも「せっかく転職するのならロボットがやりたい、年齢的にもおそらくラストチャンスかもしれない」と思い、応募しました。内定を頂いた会社の社長と役員の方々と最終面接と会食をした際に、自分のこれまでの経験がロボット設計に繋がっていると言ってもらえました。
- 生きものの姿・形 → ロボットの構造の参考になる
(生きものの関節/ロボットのジョイント、生きものの骨格/ロボットのリンク機構 など) - 学習心理(強化学習) → AIのニューラルネットワーク、自律学習のモデルと一致する
- Arduinoの組込み制御、Python →ROS , Raspberry Piで画像認識、制御で活かせる
- 3Dプリンター →試作品の検証で活かせる
- CAD → 使用CADが一致している
- 造園業 → ロボットに搭載する測量センサーに活かせる
”足場が不安定な場所”や”肉体労働”の現場の経験がフィジカルAI導入の参考になる
一見バラバラだと思っていた私の職歴が「ロボット設計」という分野へ一本の線で繋がった瞬間を感じて、興奮して眠れなくなったことを覚えています!
動物×機械→○○
ブログのメインテーマ「動物×機械」で何ができるか?と考えたとき、
- 動物の姿を模したロボット(イメージはゾイド)
- ネイチャーテクノロジー(バイオミミクリー:生物模倣)
例)新幹線とカワセミのくちばし、マジックテープとヤモリの足裏、トイレとカタツムリの殻、注射針と蚊 など - 動物の行動測定装置
- 動物の義足
が頭に浮かんではいました。
その中でも自分が一番やってみたかったことは冒頭でも書いた「動物の身体能力をロボットで再現して、人の役に立ちたい」でした。
まずは「四足歩行ロボット」の設計に挑戦して、そこから「他の生きものの身体能力、体の構造へと派生」させていきたいと思っています!
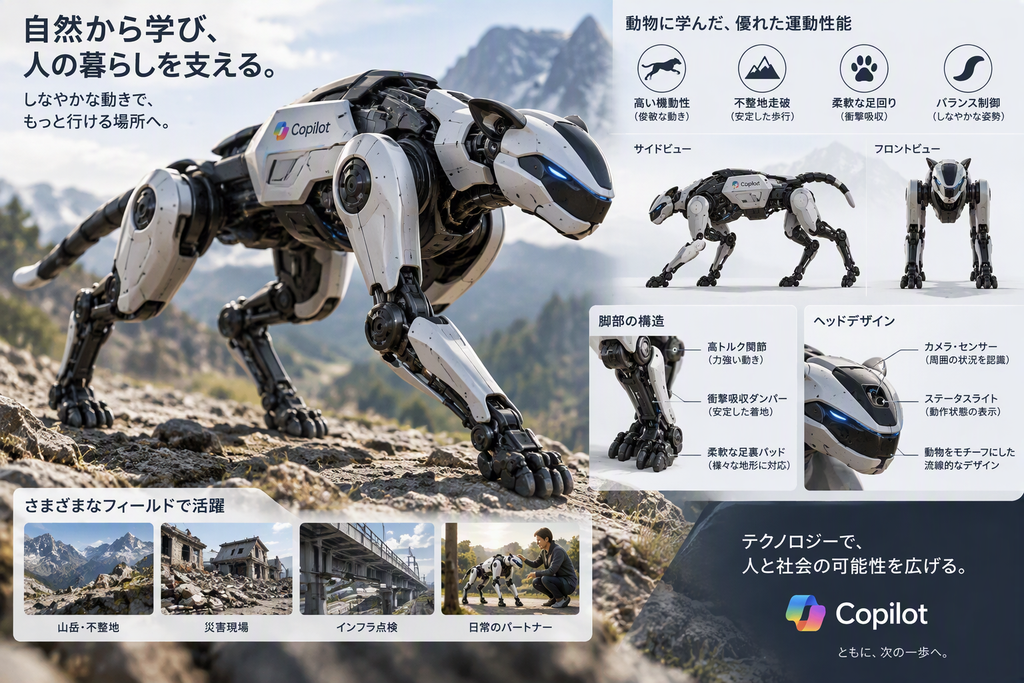
ここまで経験したことを列挙しましたが、広く浅く学んだ感じです。途中で挫折して、間隔を空けて再挑戦をしていることも多く、決して何でもできるすごい奴ではありません(^^;)
興味や関心が周期的に変わって、ぐるぐる回っているので、その時に深めています。
きっと、転職先でも最初は未知の分野で、不安や自信を無くすことがあるかと思います。
そんなときにこの記事をみて、勇気をもらおうと思っています。
今回は解説記事というよりは自分に向けた内容になっているため、思いの丈をそのまま書いた感じです(^^)
今、リンク機構の勉強のため、自作ロボットの製作(練習)をしています。完成したら記事にしたいと思います♪
では、また!

コメント